Замена датчика положения оси: как сохранить координатную привязку в проекте модернизации
Замена энкодера оси должна сохранять связь физического положения с координатой управления. Правильный цифровой обмен ещё не означает правильную координату машины. Для проекта нужны тип отсчёта, механическая связь и подтверждённая методика прикладной приёмки.
Описать существующую функцию
Укажите ось, назначение датчика и способ связи с движущимся механизмом. Различайте измерение на двигателе, промежуточном валу и непосредственно на рабочем органе. Эти варианты могут наблюдать разные физические границы.
Запишите полное исполнение датчика и интерфейса. Электрическая совместимость, представление положения и механическая применимость требуют отдельного подтверждения. Один одинаковый разъём не доказывает взаимозаменяемость.
Получите документы привода, управления и оси. Если энкодер участвует в защитной функции, её подтверждение рассматривают отдельно. Информационный проект не создаёт права заменять такой компонент без установленной процедуры.
Согласовать тип и отсчёт
Уточните, является ли датчик линейным или угловым, абсолютным или инкрементальным, а для применимого исполнения — однооборотным или многооборотным. От этого зависит смысл выдаваемых данных и восстановление после включения.
| Граница согласования | Что требуется установить |
|---|---|
| Физическое измерение | Какой элемент механизма наблюдает датчик |
| Тип отсчёта | Как формируется положение и требуется ли опорная процедура |
| Преобразование | Как данные превращаются в координату оси |
| Начальное состояние | Что известно после включения |
| Прикладная приёмка | Как подтверждается нужное положение машины |
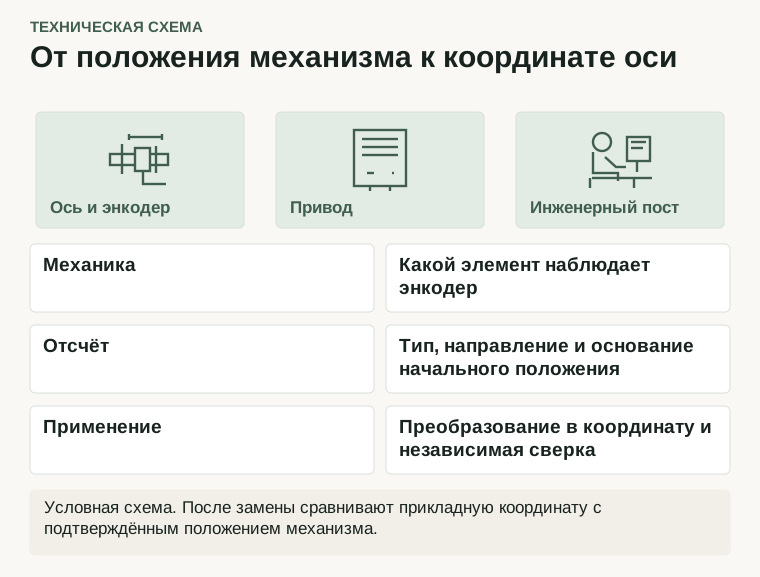
Абсолютное значение самого датчика не равно автоматически технологической координате. Между ними могут быть передача, направление и принятая точка отсчёта. Эту связь подтверждают по проекту машины, а не по внешне правдоподобному числу на экране.
Подготовить замену без потери контекста
Сохраните необходимые конфигурации и данные о прежнем исполнении. Укажите версии программ, применённые параметры и известные основания привязки. Если исходная схема неизвестна, это отдельный вопрос восстановления проекта до замены.
Назначьте ответственных за механическую часть, привод и прикладное управление. Разделение помогает не принять ошибку механической связи за неисправность протокола. Для каждой стороны нужен понятный критерий завершения своей проверки.
Не следует автоматически переносить все параметры старого датчика в новый. Поддерживаемый состав и смысл зависят от конкретного исполнения. Правило применения конфигурации согласуют с изготовителем оборудования.
Определить безопасную приёмку
Программа должна проверять не только получение позиции, но и соответствие прикладному результату. Направление, границы и восстановление после предусмотренного включения рассматривают в разрешённых условиях. Конкретные движения и опорные процедуры выполняют специалисты по документации машины.
Сравнение проводят по согласованным физическим основаниям. Одна точка может не выявить ошибку преобразования по диапазону. Нужный состав проверки определяет методика, а не удобство короткой демонстрации.
Для передачи ограниченных диагностических данных с удалённого узла можно рассмотреть Integra-TR в подтверждённом проекте. Радиомодем не является интерфейсом энкодера и не предназначается этой статьёй для замыкания контура движения.
Сохранить результат модернизации
В итоговой записи укажите установленное исполнение, действующую конфигурацию и результаты приёмки. Сохраните границу замены в истории данных. Сравнение прежних и новых координат должно учитывать известные изменения.
Для запроса подготовьте документы оси, исполнения датчиков и вопрос взаимозаменяемости. Итог — согласованная замена с проверенной координатной связью. Она сохраняет различие между исправным каналом, положением чувствительного элемента и фактическим положением рабочего механизма.