Парк AMR на производстве: как подготовить задания, точки передачи и работу зарядки
Пилот мобильных роботов на производстве оценивают по завершённым перевозкам, а не по числу машин на общей карте. Для результата нужны допустимые грузы, проверенные точки передачи и понятное взаимодействие задания с локальной работой робота. Зарядка и общие ресурсы входят в тот же проект.
Выбрать один материальный маршрут
Укажите, что перевозится, откуда и куда. Зафиксируйте параметры грузовой единицы и используемое верхнее оборудование робота. Совместимость нагрузки и способ передачи подтверждают изготовитель и интегратор.
Опишите условия маршрута: проходы, пересечения, двери и зоны совместной работы. Оценка безопасности и ограничения движения являются отдельной частью внедрения. Информационная интеграция не заменяет обследование объекта и утверждённые процедуры эксплуатации.
Выберите понятный критерий первого этапа: например, подтверждённая передача определённого типа грузовой единицы между двумя постами. Заранее укажите, какие ситуации остаются ручными. Это помогает отличить работающий пилот от демонстрационного движения без производственного результата.
Согласовать точки передачи
Прибытие робота к позиции не всегда означает, что груз принят следующей машиной. Нужны доступные подтверждения взаимодействия с конвейером, рабочим постом или другой предусмотренной станцией. Их границы согласуют с владельцами обоих концов маршрута.
| Событие | Что оно должно означать |
|---|---|
| Задание принято | Перевозка включена в согласованную обработку |
| Робот назначен | Известен исполнитель конкретной задачи |
| Груз принят | Подтверждён предусмотренный этап загрузки |
| Прибытие | Достигнута позиция по данным системы |
| Передача завершена | Получен согласованный физический результат |
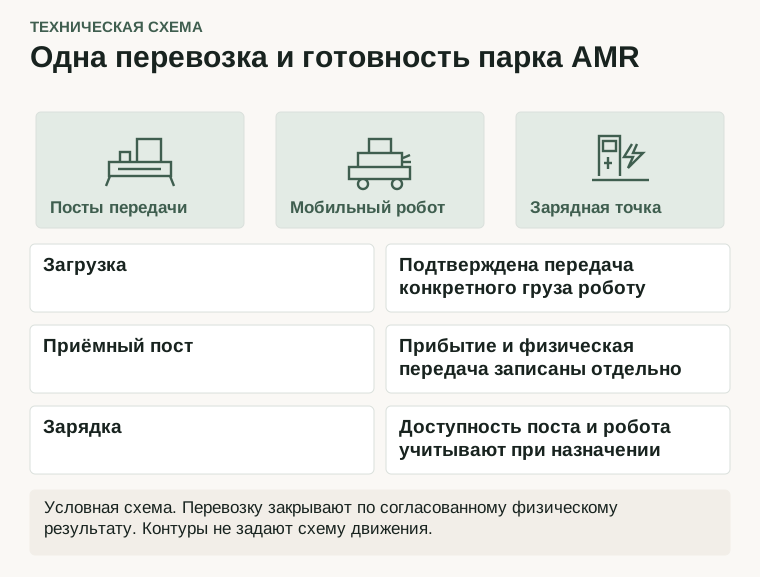
Для неполной передачи задайте состояние разбора. Автоматически завершать задание только по координате нельзя, если производству требуется подтверждение груза. Ответственный должен видеть, на какой границе остановился процесс.
Учесть зарядку и общие ресурсы
Парк использует общие места ожидания, проходы и зарядные точки. Уточните правила готовности робота к заданию и фактическую доступность инфраструктуры. Наличие автоматической зарядки в продукте не гарантирует достаточную пропускную способность выбранной площадки.
Сравните потребность маршрута с рабочим графиком и предусмотренными перерывами. Для пилота достаточно проверяемой программы наблюдений, без обещания универсальной производительности. Учитывайте не только движение, но и ожидание приёма груза, занятость постов и обслуживание.
После изменения карты, миссий или зон нужна согласованная версия данных парка. Отдельно определите, кто утверждает изменение и как фиксируется его применение. Самостоятельная правка маршрута ради обхода временного препятствия не должна становиться скрытым постоянным решением.
Подготовить внешний обмен
Определите источник задания и получателя результата. Производственная система и диспетчер парка могут иметь разные состояния. Договор обмена должен сохранять идентификатор перевозки при повторной доставке и уточнении результата.
Для стационарного сетевого участка между зданиями можно рассмотреть NanoStation M2 после обследования. Это не означает автоматическую пригодность радиомоста как всей беспроводной инфраструктуры движущихся роботов. Требования мобильного покрытия подтверждают отдельно.
Потерю внешней связи и локальную остановку робота показывают раздельно. Допустимое поведение задаёт изготовитель и проект эксплуатации. Диспетчерский экран не должен предлагать неподтверждённое дистанционное продолжение движения.
Принять целую перевозку
На пилоте сопоставляют груз, задание, этапы передачи и доступность парка. Разрешённые исключения включают занятость поста и согласованный перерыв обмена. Проверки проводят с интегратором по безопасной программе.
Для запроса нужны схема маршрута, характеристики грузовой единицы и условия станций. Итог — проверенная перевозка с понятными подтверждениями и ограничениями. По этим данным можно обоснованно расширять парк, учитывая физическую работу всех участников.