Позиционирующая ось агролинии: принять движение рабочего органа и независимое подтверждение положения
На агролинии устанавливают позиционирующую ось, которая перемещает рабочий орган в определённой области. Команда выполнена, привод не сообщает ошибку, но полезная точка могла занять другое положение. Задача приёмки — связать управление, измерительный отсчёт и механическую передачу с реальным движением. Заказ должен определять физический результат и условия подтверждения, а не только состав установленного привода.
Назвать рабочую точку и полезное движение
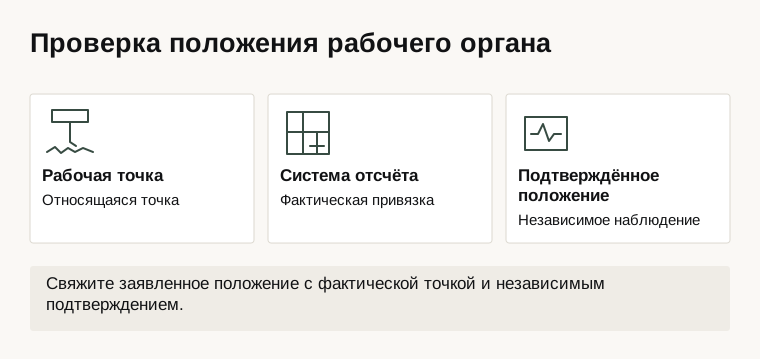
Проектировщик устанавливает, положение какой точки или поверхности важно для процесса и относительно чего оно определяется. Координата двигателя и координата рабочего органа могут различаться по смыслу. Если передача и конструкция дают дополнительные изменения, внутренний отсчёт не становится их независимым измерением автоматически. Геометрическое определение входит в спецификацию вместе с единицами и системой отсчёта.
Обзор Beckhoff связывает ось с энкодером, приводом и регулированием. Здесь используется состав целой функции, без переноса настроек, порядка пуска и защитных решений. Исправная связь элементов не удостоверяет точность механического результата. (Beckhoff Information System — Axis commissioning, conceptual overview)
Зафиксировать конфигурацию и условия
В описании указывают механическое исполнение, рабочий орган, существенную нагрузку и состояние системы. Изменение инструмента или массы может ограничить применимость прежней проверки. Предметом результата должна оставаться установленная конфигурация, а не свободно работающий двигатель на другом стенде. Любое условное представление нагрузки требует собственного основания.
Заданное положение, внутреннее фактическое значение и независимый отсчёт сохраняют раздельно. Внутреннее рассогласование помогает сопровождению, но не доказывает все ошибки за пределами измеряемой им цепочки. Несколько экранов с одним значением не создают независимость свидетельств. Внешний контроль тоже должен иметь пригодную точку, метод и временной смысл.
Разделить статический и динамический результат
Положение после завершения перехода и отклонение во время движения отвечают на разные вопросы. Краткое прохождение координаты не доказывает устойчивое достижение нужного состояния. Повторяемость и соответствие внешнему отсчёту также различаются: система может хорошо повторять смещённое положение. Программа должна проверять свойства, действительно нужные производственной функции.
Если существенны направление подхода, область хода и предшествующее состояние, они входят в условия наблюдений. Проверка одного удобного положения не подтверждает весь диапазон. Непроверенные области остаются ограничением. Способ учёта времени и изменений состояния должен позволять сопоставить команду с нужным физическим моментом.
Установить профессиональный порядок подтверждения
Компетентные специалисты определяют программу, измерительные средства и безопасные условия. Эта статья не задаёт перемещения, траектории, коэффициенты, скорости, команды и регулировку. Работающие ограничения и отсутствие аварийного сигнала не заменяют профессиональной оценки безопасности. Информационная приёмка не является разрешением двигать механизм.
Свидетельства связывают с конфигурацией, исходным состоянием, полезной точкой и наблюдаемым результатом. При изменении программы или механики рассматривают, какая часть прежней проверки остаётся применимой. Временное отсутствие записи нельзя представить как подтверждённое удержание положения. Неизвестность должна быть понятна принимающему специалисту.
Получатель выбирает проверочный случай и восстанавливает путь от требования до независимого результата. Дополнительно рассматривает повтор, другое направление и непригодный отсчёт, если они входят в заявленную область. Комплект содержит конфигурацию, определения, протоколы и открытые ограничения. Так можно принять конкретную функцию позиционирования и заказать нужное уточнение, сохраняя отдельные основания для безопасности, общей производительности и полного технологического результата линии.